Nopeasti kehittyvässä humanoidirobotiikan teollisuudessa yleisön huomio keskittyy usein taitaviin käden vapauteen, harmonisiin redusaattoreihin perustuviin vaihteistoihin tai tekoälyyn perustuviin liikkeenohjausalgoritmeihin. Fyysinen perusta, joka määrittää, pystyykö robotti saavuttamaan tarkan dynaamisen vasteen ja suuren purskevääntömomentin tiheyden, piilee kuitenkin syvällä sen nivelaktuaattoreissa: kehyksettömässä servomoottorin laminointisarjassa.
Erikoistuneena moottorien ytimien räätälöintitehtaana kohtaamme usein saman kriittisen DFM-pullonkaulan (Design for Manufacturability), jota robotiikkavalmistajat ja nivelmoottorisuunnittelijat kohtaavat: Kuinka maksimoimme lähtömomentin tiheyden ja kupariurien täyttöasteen tiukoissa, millimetritason tilarajoituksissa pitäen samalla lämmönhukka, vääntömomentin ja ydinhäviön täysin kurissa?
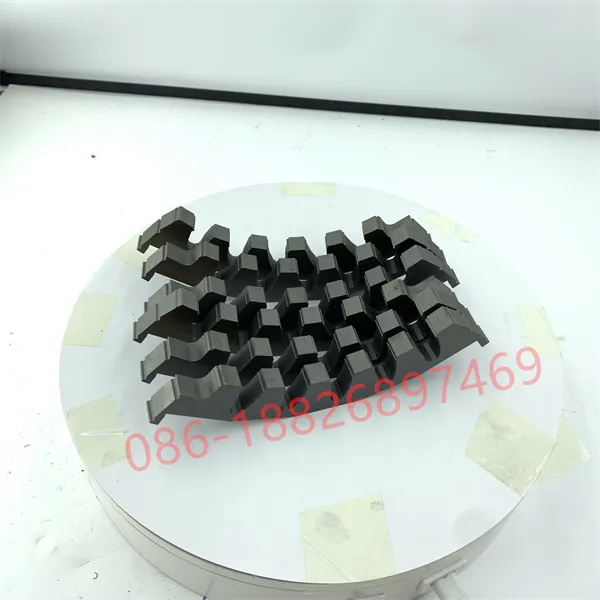
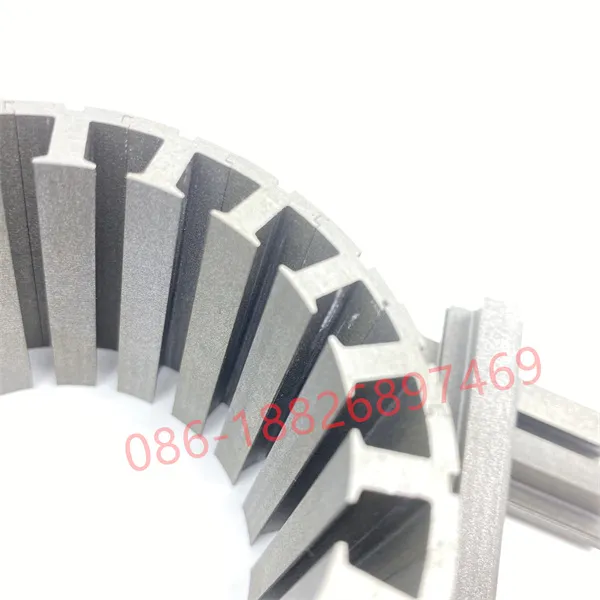
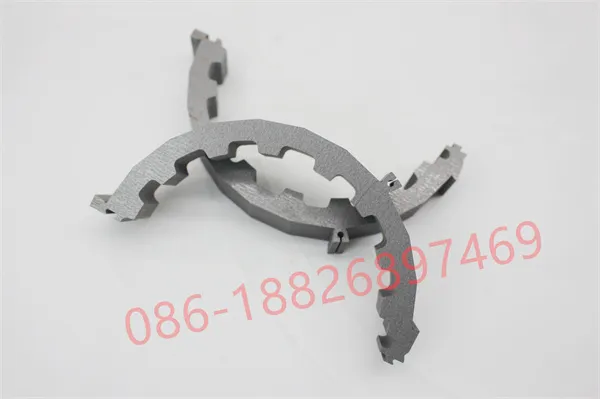
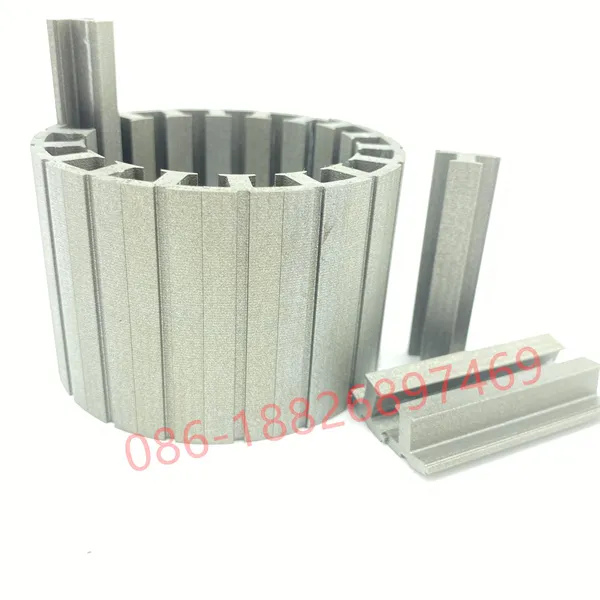
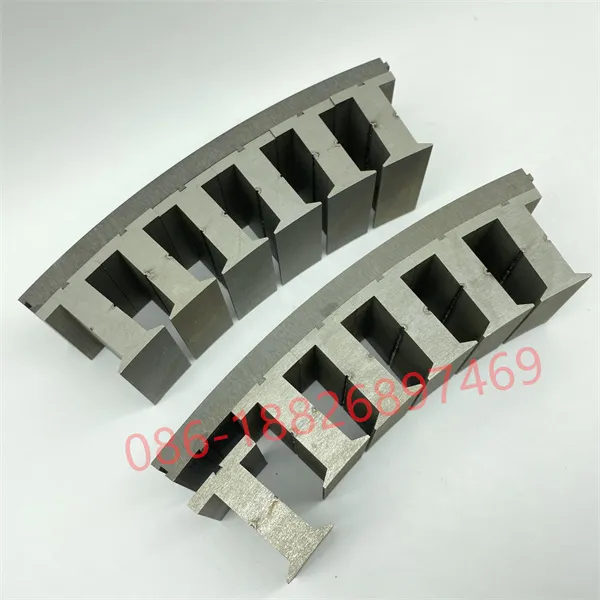
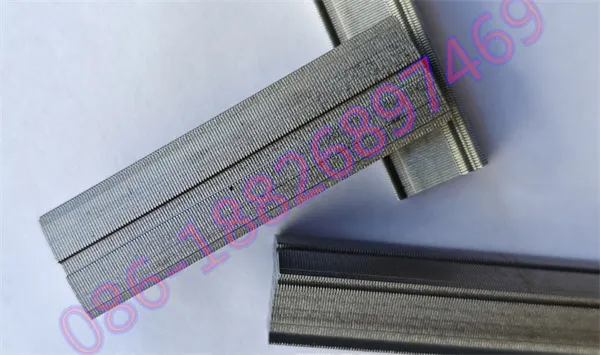
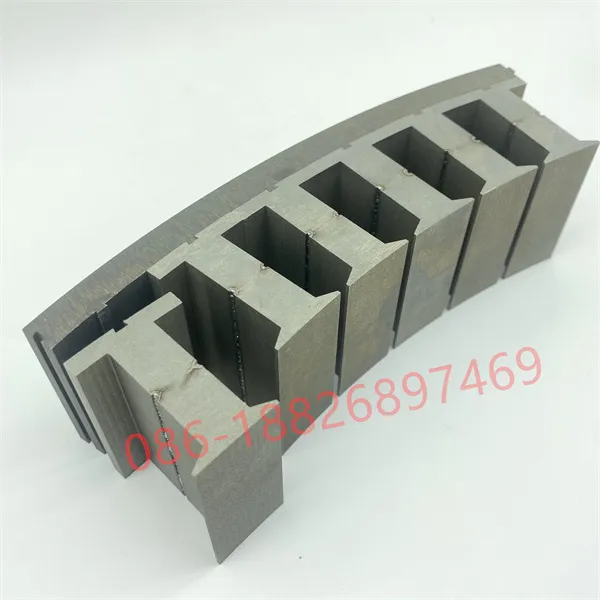
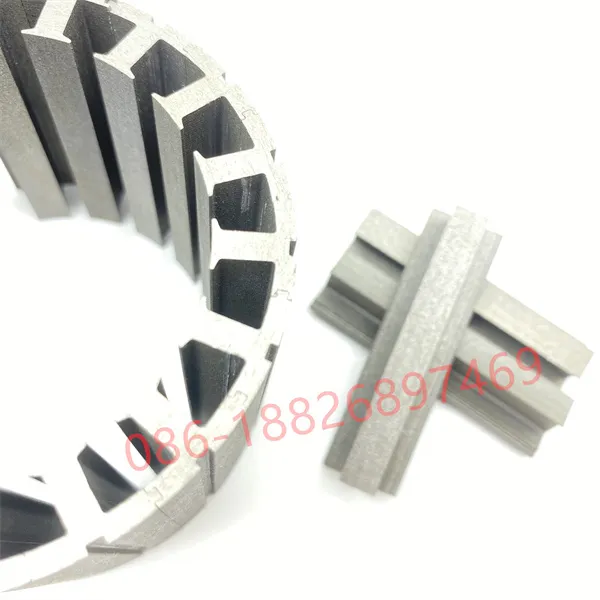
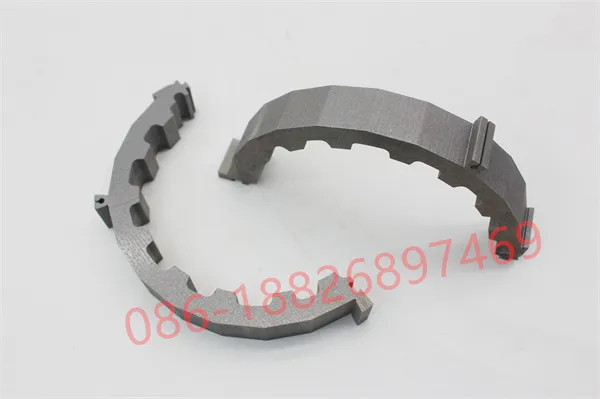
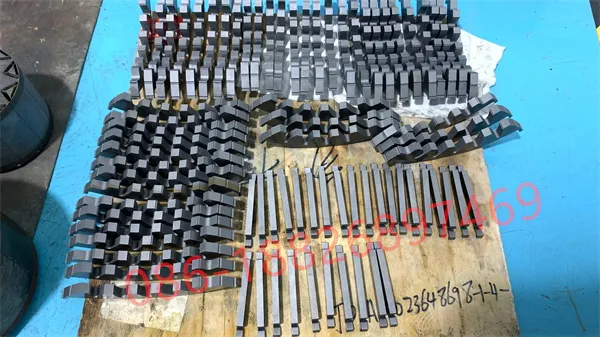
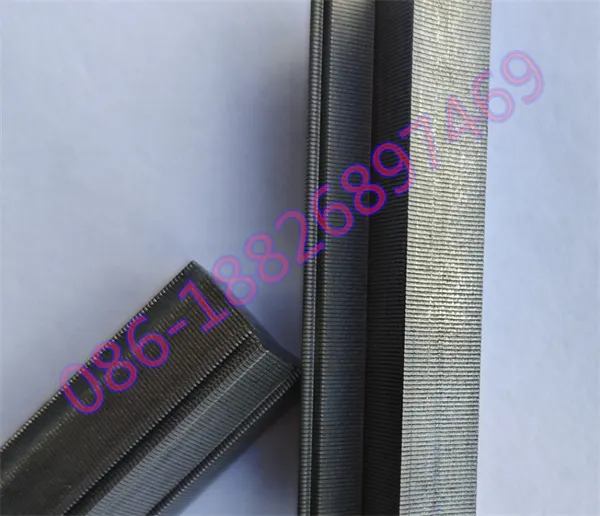
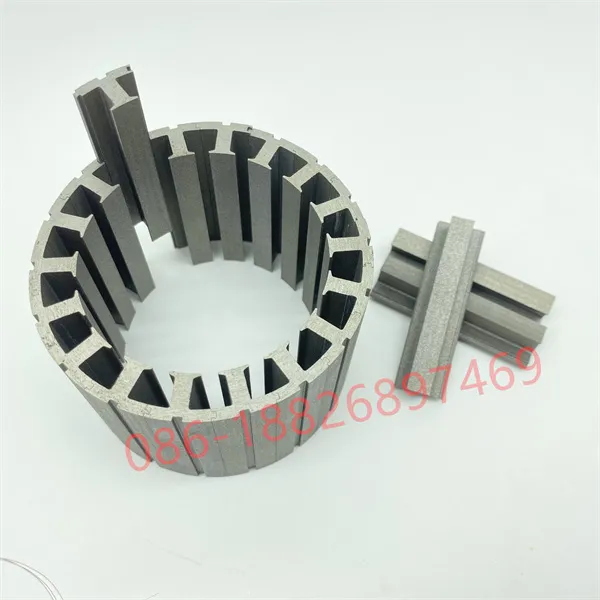
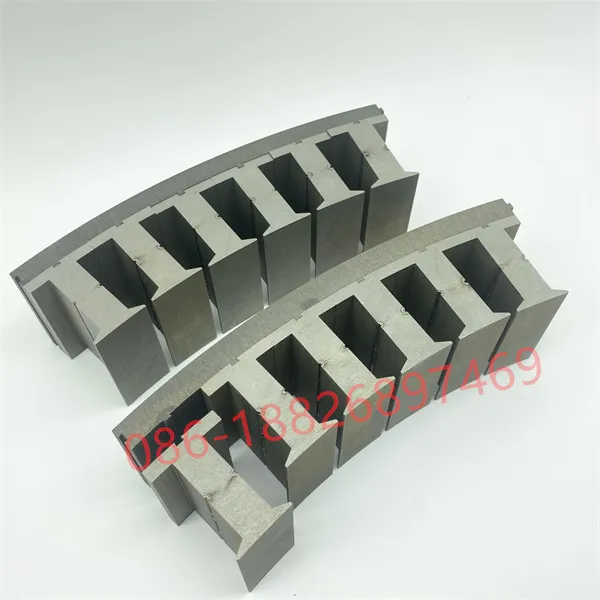
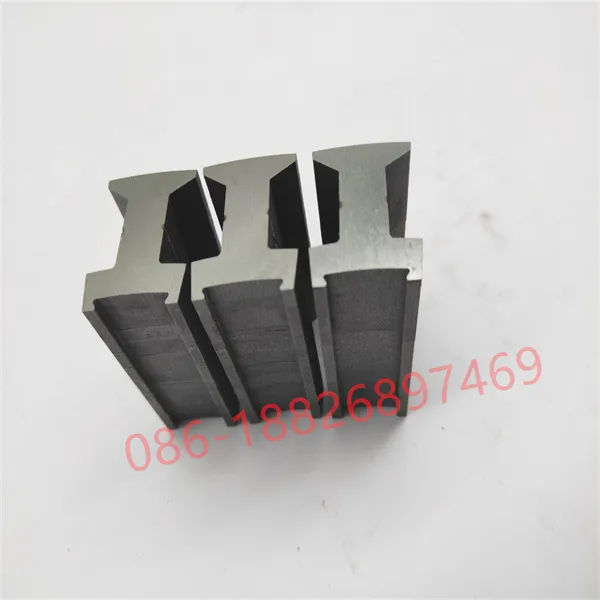
Suurivääntömomenttitiheyksisen robottitoimilaitteen perimmäinen ratkaisu piilee edistyneessä staattoriytimen arkkitehtuurissa: robottipohjaisessa segmentoidussa rautaytimessä (tai segmentoidussa staattoriytimen kokoonpanossa) yhdessä 0,10 mm:n ultraohuen piiteräksen ja Backlack In-Mold Self-Bonding Stator -teknologian kanssa.
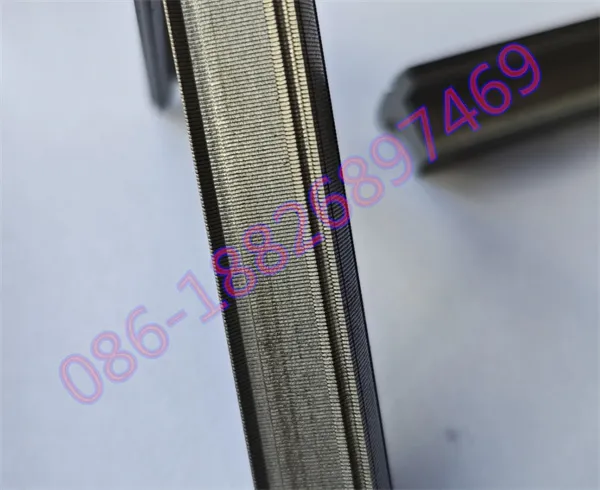
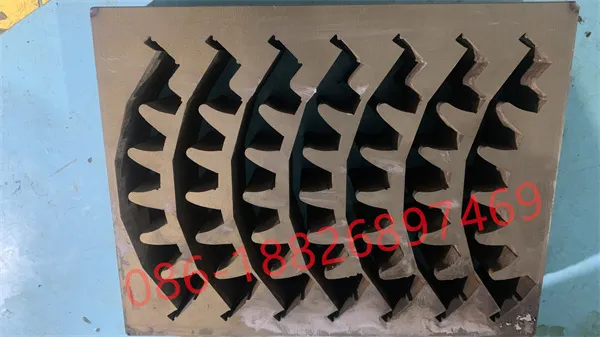
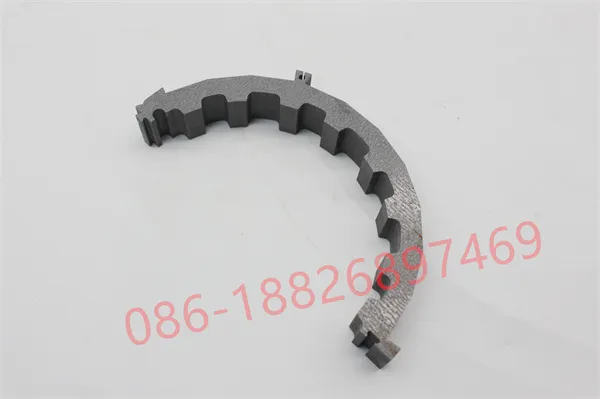
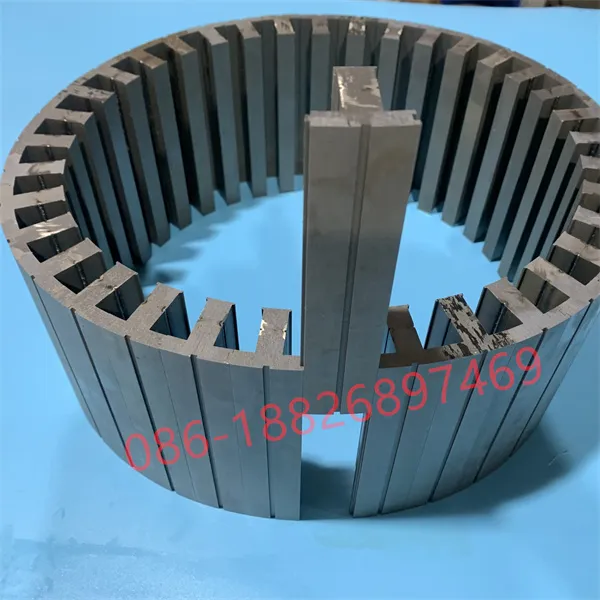
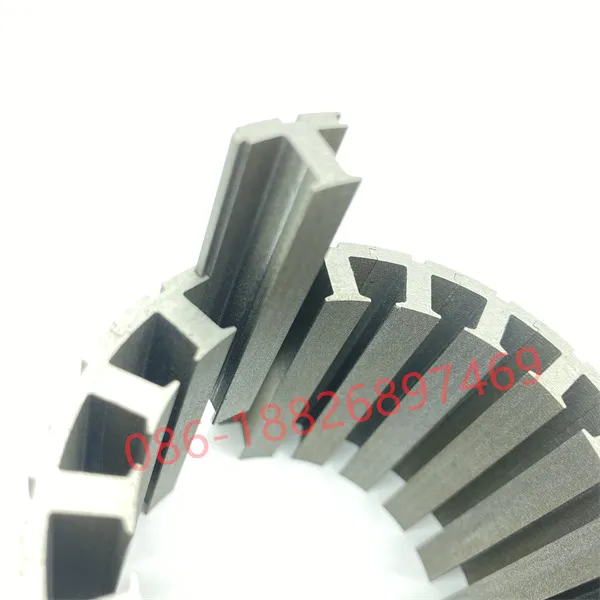
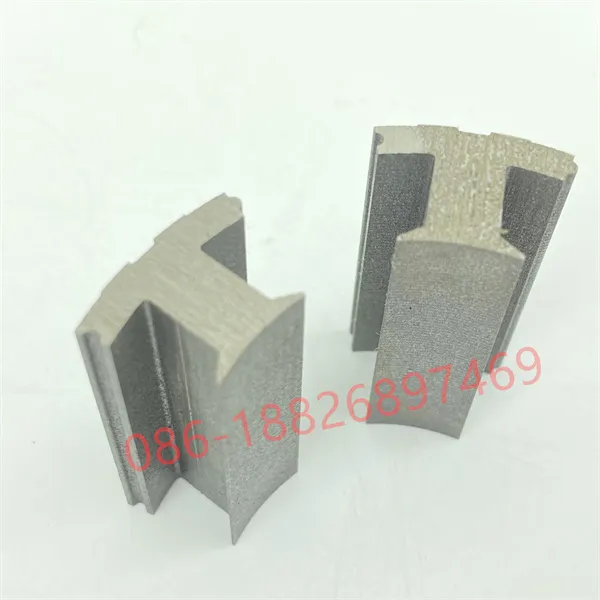
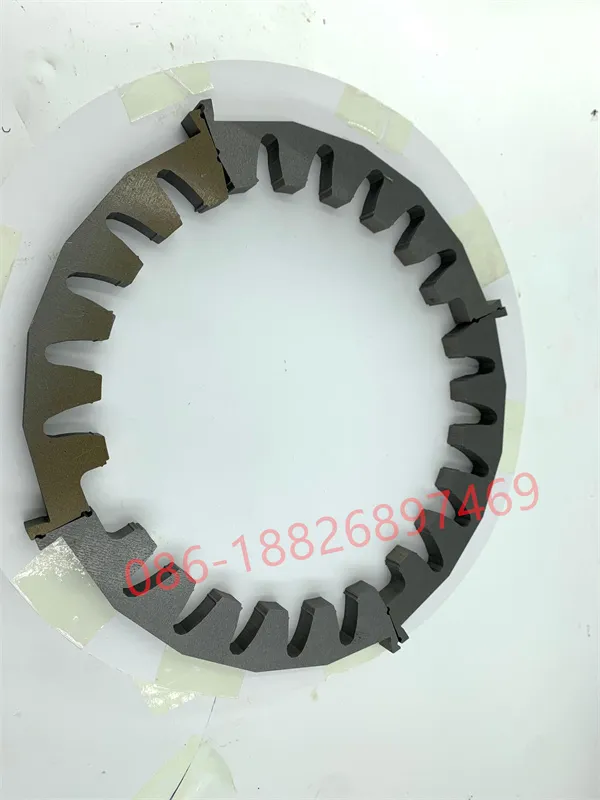
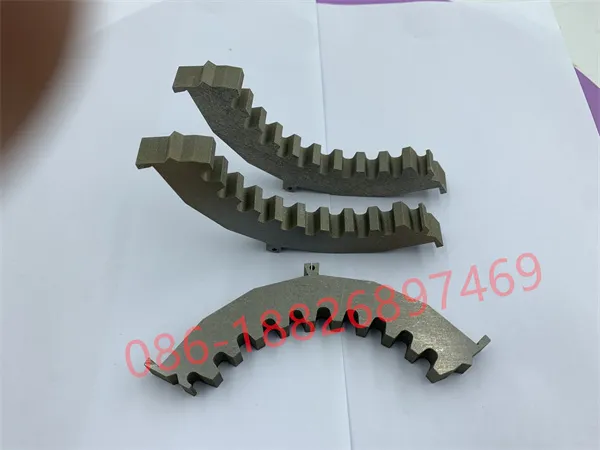
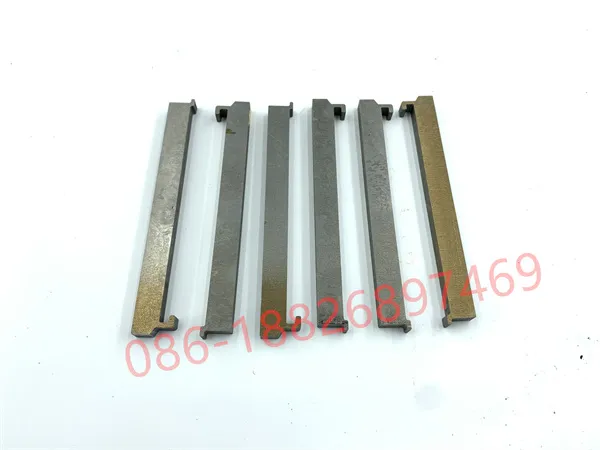
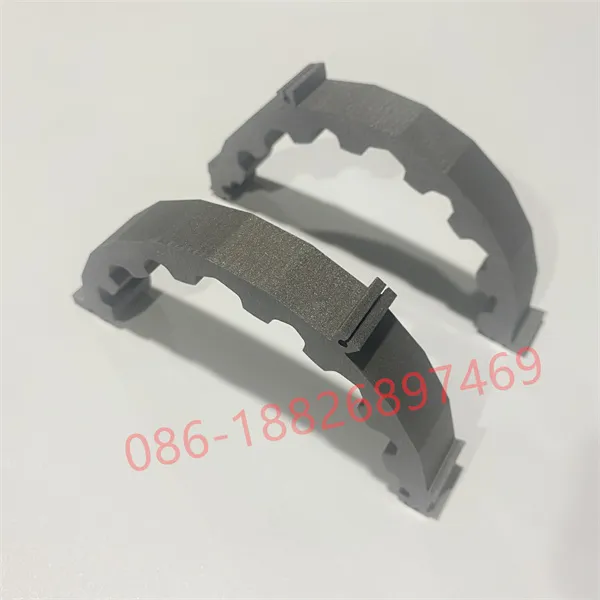
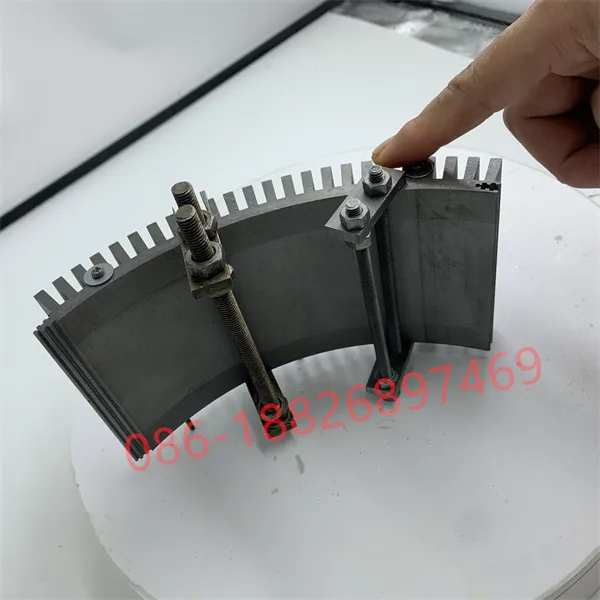
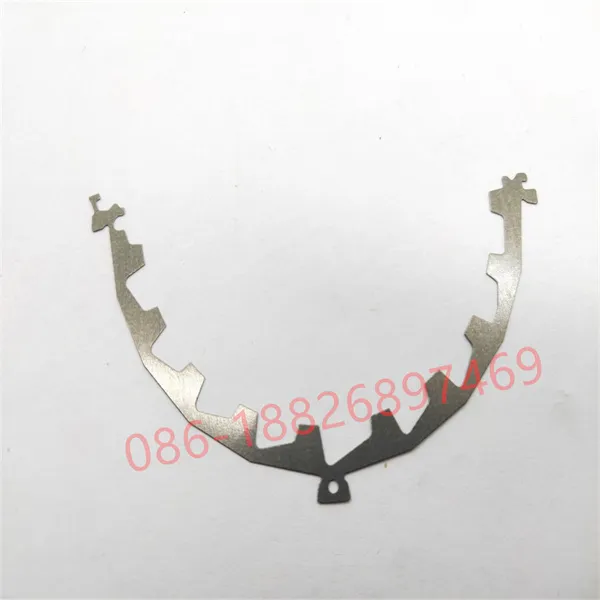
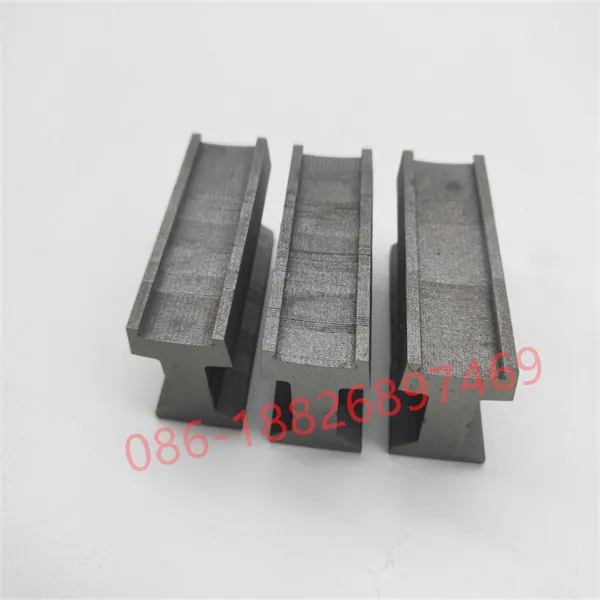
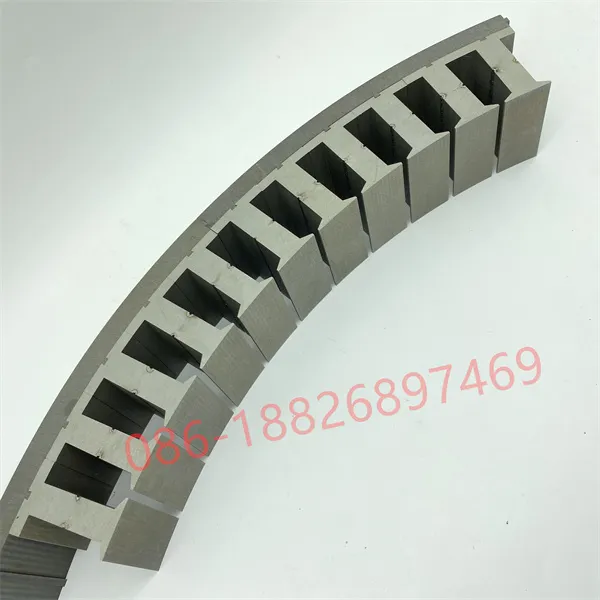
Perinteiset jatkuvatoimiset rengasstaattorit ovat pullonkaula nivelten suorituskyvyssä
Pyörivät niveltoimilaitteet, tukirangat ja kätevät käsikäyttöyksiköt vaativat äärimmäistä dynaamista vastetta korkeilla PWM-kytkentätaajuuksilla. Perinteiset yksiosaiset jatkuvan rengasmaisen staattorin rakenteet jäävät täysin vajaaksi näiden kompaktien ja tehokkaiden vaatimusten osalta:
- Vakava uran täyttörajoitus: Perinteisen neulakelauksen on kuljettava kapeiden hammasrakojen läpi, mikä asettaa tiukat ylärajat kuparilangan paksuudelle, kelan pakkaustiheydelle ja vaihekelauksen joustavuudelle.
- Liiallinen staattorikäämin päikkäisylitys: Jatkuva staattorikäämitys luo kömpelöitä ja epäkompaktia päikkäiskierrosten kokoa. Tämä ei-aktiivinen kupariylitys kasvattaa moottorin aksiaalista pituutta, tuhlaa kotelon sisätilaa ja aiheuttaa ei-toivottuja lois-I²R-kuparihäviöitä.
- Leimausjännitys ja mikrolyhyet osumat: Suurten, jatkuvien rengasgeometrioiden leimaaminen erittäin ohuelle sähköteräkselle (0,05 mm - 0,15 mm) aiheuttaa paikallista mekaanista jännitystä ja mikrojäysteitä, mikä heikentää natiivia magneettista permeabiliteettia ja pahentaa korkeataajuisia pyörrevirtahäviöitä moottorin nopean suunnanvaihdon aikana.
Segmentoidut staattoriytimet: tekninen vertailu
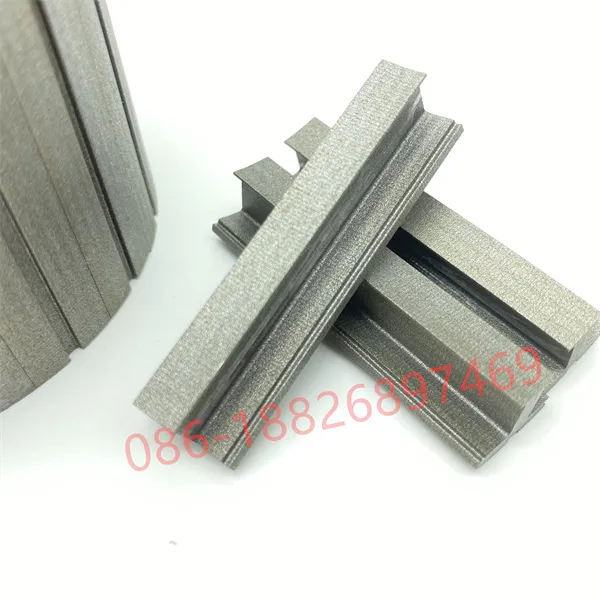
Jakamalla staattori yksittäisiin tarkkuushampaisiin tai monihampaisiin modulaarisiin segmentteihin mahdollistamme suoran 90° avoimen hampaan käämityksen, maksimoimme kupariurien täyttöasteen ja nostamme merkittävästi jatkuvan ja huippumomentin tiheyttä.
| Vertailumittari | Perinteinen jatkuva rengasstaattori | Modulaarinen segmentoitu staattoriydin | Suora hyöty robottitoimilaitteille |
|---|---|---|---|
| Käämitys Esteettömyys | Rajoitettu neulan kelaus ahtaiden aukkojen kautta | 90° avoin pääsy suoraan tarkkuus-/flyer-kelaukseen | Mahdollistaa raskaan suorakaiteen muotoisen/litteän kuparijohdon ja täydellisen kelapakkauksen |
| Kupariraon täyttökerroin | Tyypillinen 40–45 % | 65% – 70%+ | Maksimoi aktiivisen kuparin määrän = Merkittävästi suurempi vääntömomenttitiheys |
| Käämin päätykierroksen pituus | Jämäkkä päätykäännöksen ylitys, korkea aksiaaliprofiili | Erittäin lyhyet, litteät, lay-flat-päätykäännökset | Minimoi kokonaisaksiaalipituuden kompaktin nivelintegraation takaamiseksi |
| Joule-lämpeneminen ja kuparihäviö | Korkea vaiheresistanssi (I²R) ja lämmönkertymä | Pienempi vaiheresistanssi ja pienempi lämmöntuotto | Erinomainen lämmönpoisto jatkuvassa suurella kuormituksella |
| Kokoonpanon samankeskisyys | Vakio jatkuvan renkaan tarkkuus | ≤ 0.008 mm – 0.01 mm | Vastaa jatkuvaa rengastoleranssia ja saavuttaa samalla alhaisen vääntömomentin aaltoilun |
Seuraavan sukupolven robotiikan keskeiset edut
1. Korkean uran täyttökertoimen staattoriytimen teknologia
Yksittäisten segmenttien valmistus mahdollistaa hammasytimien itsenäisen kelaamisen erityisillä tarkkuuskelausakseleilla ennen ytimen kokoonpanoa. Korkean uran täyttökertoimen (vakio 40–45 % - 65–70 %+) saavuttaminen vähentää suoraan vaihevastusta, mikä mahdollistaa suuremman virranläpäisyn ja maksimaalisen vääntömomentin täsmälleen samassa runkokoossa.
2. Humanoidirobotin niveltoimilaitteiden moottoriytimien kompakti koko
Humanoidikyynärpään, olkapään ja polvinivelten aksiaalinen syvyys on rajoitettu tiukoissa olosuhteissa. Asentamalla erillinen humanoidirobotin niveltoimimoottorin ydin, jossa on segmentoidut yksihampaiset kelat, voidaan litistää päätykäännöksien risteyksiä, mikä lyhentää pinon kokonaispituutta ja samalla vähentää loiskuparin häviöitä ja lämmön kertymistä.
3. Jännityksetön magneettinen suorituskyky matalan vääntömomentin staattoriytimille
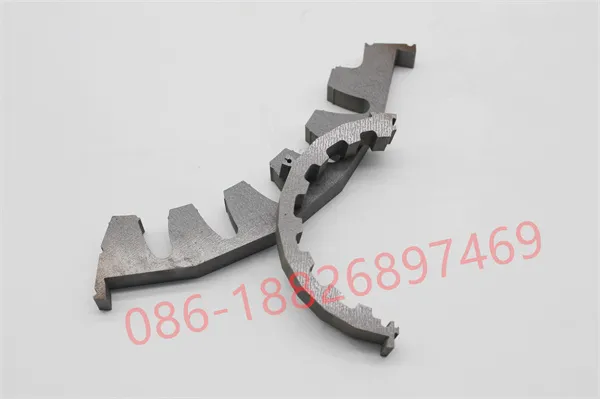
Robotilla segmentoidun rautaytimen yhdistäminen matalajännitteiseen lankakipinätyöstöön ja itseliimautuvaan Backlack-sidokseen estää perinteisten lukittuvien kuoppien tai laserhitsauspalkojen aiheuttaman paikallisen hilajännityksen. Tuloksena oleva symmetrinen magneettivuon reitti eliminoi paikalliset reluktanssivaihtelut, jolloin saadaan aikaan todella matalan vääntömomentin staattoriydin, joka mahdollistaa kuiskauksensa ansiosta paikannuksen säädön.
Tarkkuuskokoonpano ja lukitustekniikat
Segmentoidun staattoriytimen suunnittelu on vasta puolet työstä; valmistusosaaminen ratkaisee menestyksen lukitsemalla nämä itsenäiset hampaat yhteen monoliittiseksi renkaaksi tinkimättä magneettisesta jatkuvuudesta tai mekaanisesta jäykkyydestä raskaiden iskukuormien aikana:
- Lohi- ja palapeliliitokset (lukitusleimaus): Suoraan progressiivisiin laminointimuotteihin integroidut tarkkuusleimatut lukitusliuskat mahdollistavat lukittujen segmenttien puristussovituksen mekaanisesti jäykkään renkaaseen, joka kestää äärimmäisiä vääntöiskukuormia.
- Muottikiinnittyvä staattoritekniikka: Korkeataajuisiin humanoidiliitoksiin, joissa niitit tai hitsaus aiheuttavat magneettista oikosulkua ja värähtelyä, valmistamme niittittömän laminointipinon, jossa käytetään esipäällystettyä itsekiinnittyvää piiterästä (0,05–0,20 mm). Hampaat hitsataan kontrolloidussa lämmössä ja dynaamisessa paineessa erikoiskiinnitysten sisällä, jolloin muodostuu itsekiinnittyvä staattori, jonka leikkauslujuus on ≥ 12 MPa.
Mukautettu valmistus ja laadunvalvonta
Johtavana moottorien ytimien räätälöintitehtaana Youyou Company noudattaa tiukkaa prosessivalvontaa ohutlevyisten sähköterästen prosessoinnissa ja segmentoitujen pinojen kokoonpanossa:
| Parametri | Tehtaan standardispesifikaatio | Korkean tarkkuuden / räätälöity laatu |
|---|---|---|
| Laminoinnin paksuus | 0.15 mm - 0.35 mm | 0,05 mm - 0,10 mm (0,10 mm:n erittäin ohut piiteräs) |
| Materiaalivaihtoehdot | Ei-suuntautunut ja rakeisesti suuntautunut piiteräs | Koboltti-rauta (Vacodur 49 / 1J22), nikkeli-rauta (1J50) |
| Liittymismenetelmä | Laserhitsaus, lukitusleimaus | Itseliimautuva, muotissa kovettuva taustalakka |
| Paikan täyttökertoimen potentiaali | 55% - 62% | >68 % (suora yksihampainen käämitys) |
| Kokoonpanon samankeskisyys | ≤ 0.02 mm | ≤ 0.008 mm - 0.01 mm |
| Poran korkeuden säätö | ≤ 0.01 mm | ≤ 0.005 mm (Micro-burr control) |
| Prototyyppien läpimenoaika | 5–7 arkipäivää (matalan jännityksen lankakipinätyöstömoottorin ydinprototyyppien valmistus) | 3–4 viikkoa (progressiivinen kovatyökaluerä) |
Tietoja Youyou-yrityksestä
Erikoistuneena ydinlaminointien valmistajana Youyou Company tarjoaa edistyneitä laminointiratkaisuja, jotka on suunniteltu ratkaisemaan vääntömomentin tiheyden, lämmönhallintaan ja urien täyttöön liittyviä pullonkauloja seuraavan sukupolven humanoidirobottien nivelaktuaattoreissa, suuren vääntömomentin kehyksettömissä moottoreissa ja kompakteissa servomoottoreissa. Yhdistämällä tarkan 0,10 mm:n erittäin ohuen piiteräsleimauksen matalajännitteiseen lankakipinätyöstöön moottoriytimien prototyyppien valmistuksessa, Backlack In-Mold Self-Bonding Stator -teknologiaan ja segmentoituun staattoriytimien kokoonpanoon, annamme robotiikka-alan laitevalmistajille ja nivelmoottori-insinööreille Pohjois-Amerikassa ja Euroopassa mahdollisuuden rakentaa suuren tehotiheyden, vähähakkuisia ja erittäin kompakteja moottoriytimiä, jotka toimivat tehokkaasti – sekä laboratoriossa että robotilla.
Oletko valmis viemään humanoidirobottisi toimilaitteen seuraavalle tasolle segmentoiduilla rautasydämillä?
Lähetä moottorisi suunnittelutiedot tai laminointipiirustukset kattavaa segmentoidun staattorin sydämen toteutettavuusarviointia, takalattaliitoksen konsultointia tai nopeaa prototyyppien valmistusta varten (5–7 päivän toimitusaika matalajännitysisellä lankakipinätyöstöllä).




